Математическая модель пространственно-временной фильтрации
Схема пространственно-временной фильтрации сигнала в СОАСЗИ приведена на рисунке 4.13.
Задача состоит в определении значений Wij(t).Выход СОАСЗИ непосредственно связан с выбором критерия качества функционирования системы.
Основной задачей ОЭУ МПИ, входящих в СОАСЗИ, является измерение какого-либо параметра сигнала, приходящего на вход системы, и воспроизведение сигнала (по одному или нескольким его параметрам) с максимальной его точностью [217].Критерием качества такой системы считается средняя квадратическая погрешность измерения (оценки) воспроизводимого параметра сигнала, например, его временного или пространственного положения, амплитуды и так далее. Системы, которые обеспечивают минимальную среднюю квадратическую погрешность, называются оптимальными фильтрами.
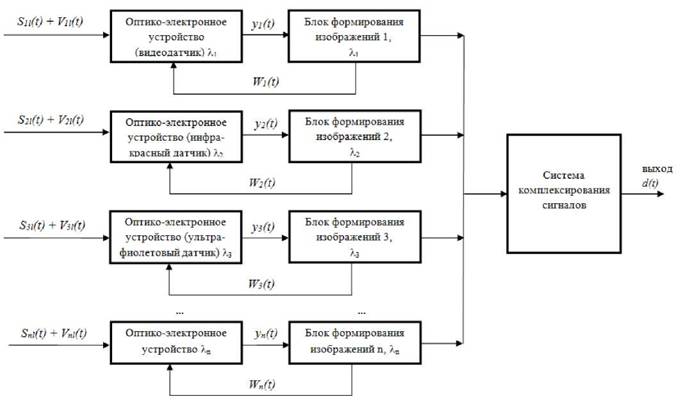
Рисунок 4.13 - Схема пространственно-временной фильтрации сигнала в СОАСЗИ: S(t)- вектор полезного сигнала на элементах ОЭУ МПИ(такой, что S(t)=(S∏(t),...S∏(t),S21(t),...S2ι(t),...,Sml(t),...Smι(t))),∙ V(t)- вектор внешних помех на элементах ОЭУ (такой, что Vτ(t)=(Vn(t),... Vn(t).V21(t),... V2ι(t),., Vrn1(t),.. Vmi(t)));
W(t)- вектор внутрипиксельных коэффициентов усиления (такой, что Wτ(t)=(W11(t),. W1l(t). W21(t),. W2ι(t)Wm1(t),. Wmi(t))); y(t)- выход ОЭУ;
d(t)- опорный сигнал
При использовании критерия среднего квадратического отклонения (СКО) выход СОАСЗИ задается опорным сигналом d(t)(рисунок 4.14).
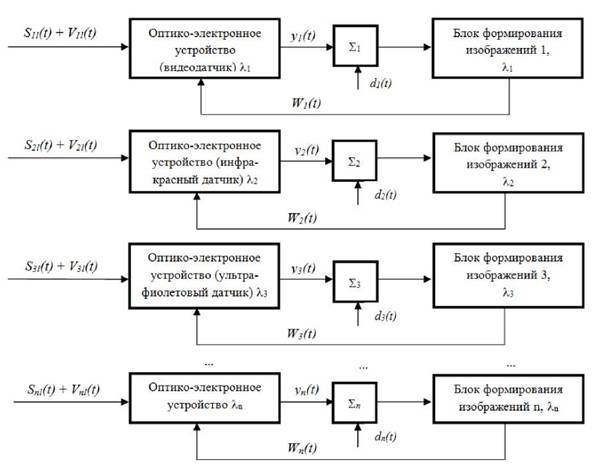
Рисунок 4.14 - Схема определения СКО системы воспроизведения
Разность между опорным сигналом и реальным выходом y(t)называется сигналом ошибки и равна 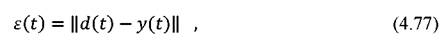 ее квадрат равен
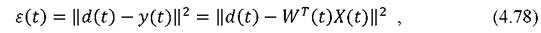
а математическое ожидание выражается как
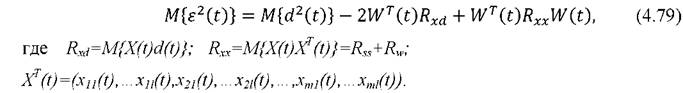
Выбор опорного сигнала d(t)является самостоятельной задачей, решение которой в каждом отдельном случае значительно влияет на качество функционирования ОЭУ, входящих в состав СОАСЗИ.
При синтезе блоков формирования изображений ОЭУ, осуществляющих подстройку весовых коэффициентов для каждого элемента СОАСЗИ, возможно использование различных критериев эффективности, при этом оптимальные решения будут связаны между собой через так называемое оптимальное винеровское решение [218,219].
Поэтому выбор конкретного критерия эффективности обычно не имеет большого значения. Более важным является выбор алгоритма управления, предназначенного для осуществления пространственно-временной фильтрации, поскольку он непосредственно влияет как на скорость переходных процессов, так и на сложность технической реализации СОАСЗИ.Далее рассмотрим процесс оценивания и фильтрации в дискретных системах. Системы с дискретным временем описываются разностными уравнениями вида  где k- дискретные отсчеты времени; W(k)- вектор состояния из nкомпонент; τ - шаг дискретизации согласно разностной схеме Эйлера; f(W(k),k)- некоторая функция.
Для линейных детерминированных объектов выражение (4.80) запишем:

где Φ(k+1,k)- переходная матрица состояния размера n ? n.
Если на систему действует случайный сигнал co(k),то в дискретных системах его статистические характеристики имеют вид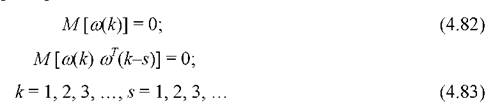
и тогда стохастические системы дискретного типа запишутся в виде:
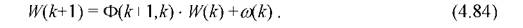
Процессы вида (4.84) являются дискретными во времени марковскими последовательностями.
Если происходит еще квантование и по уровню, то есть W(k)может принимать значения лишь из дискретного множества возможных состояний, то при попадании значения W(k)в интервал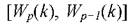 ему по определенному
правилу ставится в соответствие одно из значений в интервале (например, его нижняя граница).
Среднее квадратическое отклонение дискретных систем имеет вид
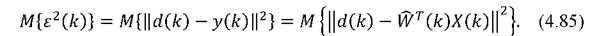
При фильтрации помех в таких системах методами теории автоматического управления критерием эффективности Jслужит средний квадрат ошибки между неизвестным оптимальным весовым вектором Wopt(k)и настраиваемым вектором W(С) :
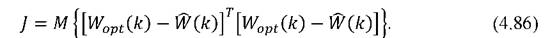
При этом опорный сигнал участвует в процессе построения оценки для формирования наблюдений динамической модели оптимальных весовых коэффициентов.
Пусть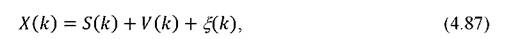
где ξ(к) - шум измерения, то есть внутренний шум системы (ОЭУ МПИ и блока формирования изображений), который аппроксимируется последовательностью гауссовских некоррелированных величин с нулевым средним и заданной дисперсией
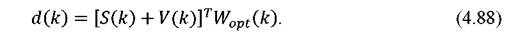
Выражение (4. 88) справедливо в силу того, что настроенный на оптимальный прием ОЭУ МПИ должен на выходе обеспечить «желаемый» выход, задаваемый в виде опорного сигнала, а при наличии шумов измерения, возникающих вследствие действия внутренних шумов ОЭУ, можно записать как 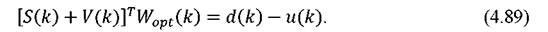 где u(k)- некоторый случайный процесс с неизвестной дисперсией.
С учетом (4.89) выражение (4.88) запишется следующим образом:

Таким образом, при реализации цифрового управляющего устройства, работающего с дискретными выборками непрерывного процесса, объект записывается в виде дискретного во времени стохастического линейного процесса 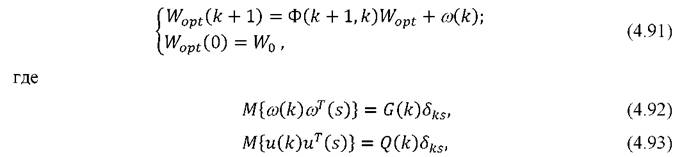 G(k), Q(k)- дисперсионные матрицы, элементы которых характеризуют степень неопределенности условий приема; δks- символ Кронекера.
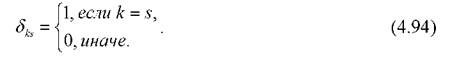
Соответственно выход системы описывается как

Задача состоит в отыскании вектора оценок W ( к) для вектора Wopt(k),таких, которые минимизировали бы функционал (4.85) или (4.86). При этом вектор Wopt(k)содержит набор оптимальных значений элементов вектора W(k), соответствующий любым конкретным условиям приема ОЭУ МПИ смеси полезного сигнала и внешних помех, причем изменение условий приема сигналов вызывает изменение необходимых для качественного приема полезного сигнала значений элементов матрицы оптимальных коэффициентов усиления.
Проверим условие наблюдаемости такой линейной нестационарной системы с дискретным временем.
Запишем матрицу критерия наблюдаемости [220]:
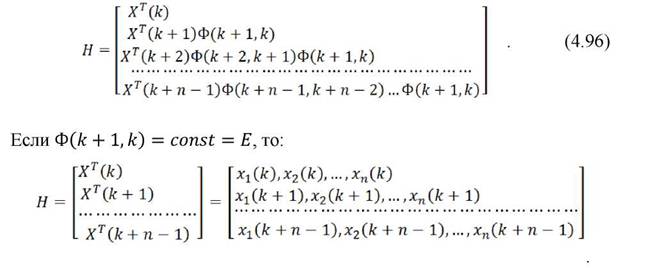
Такая матрица может иметь ранг rank (H) 11[221]: 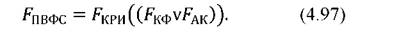
4.7.2.
Еще по теме Математическая модель пространственно-временной фильтрации:
- 4. Методы криминалистики.
- Методы криминалистики
- 6. Фотопортретная экспертиза
- 3.Основные компоненты поэтики художественно-публицистического текста: образ автора, пространственно-временная организация (сюжет и композиция, система персонажей, портрет, пейзаж, деталь), ассоциативный фон (контекст и подтекст), интонационно-речевой уровень.
- Пространственно-временной интервал в релятивистской механике.
- 17. Систематизация цветов. Цветовые модели. Атлас цветов Манселла.
- 5.4. Пространственно-временная организация бытия
- ГЛАВА 4.1. ОБЩИЕ ЗАКОНОМЕРНОСТИ
- 6.2. Многокомпартментные модели
- Теоретическое исследование и его структура. Теоретические модели. Структура и функции научной теории.
- Математизация теоретического знания. Математическая гипотеза и интерпретация математического аппарата теории.